鲸鱼优化算法(WOA)
1. 背景与动机
鲸鱼优化算法(Whale Optimization Algorithm, WOA)由 Seyedali Mirjalili 与 Andrew Lewis 于 2016 年提出,论文 “The Whale Optimization Algorithm” 发表在 Advances in Engineering Software 上1。它是 Mirjalili 等人在同一时期提出的灰狼优化器(GWO)的姊妹算法2,两者共享”捕食者-猎物”隐喻与”线性递减系数”的设计思想。
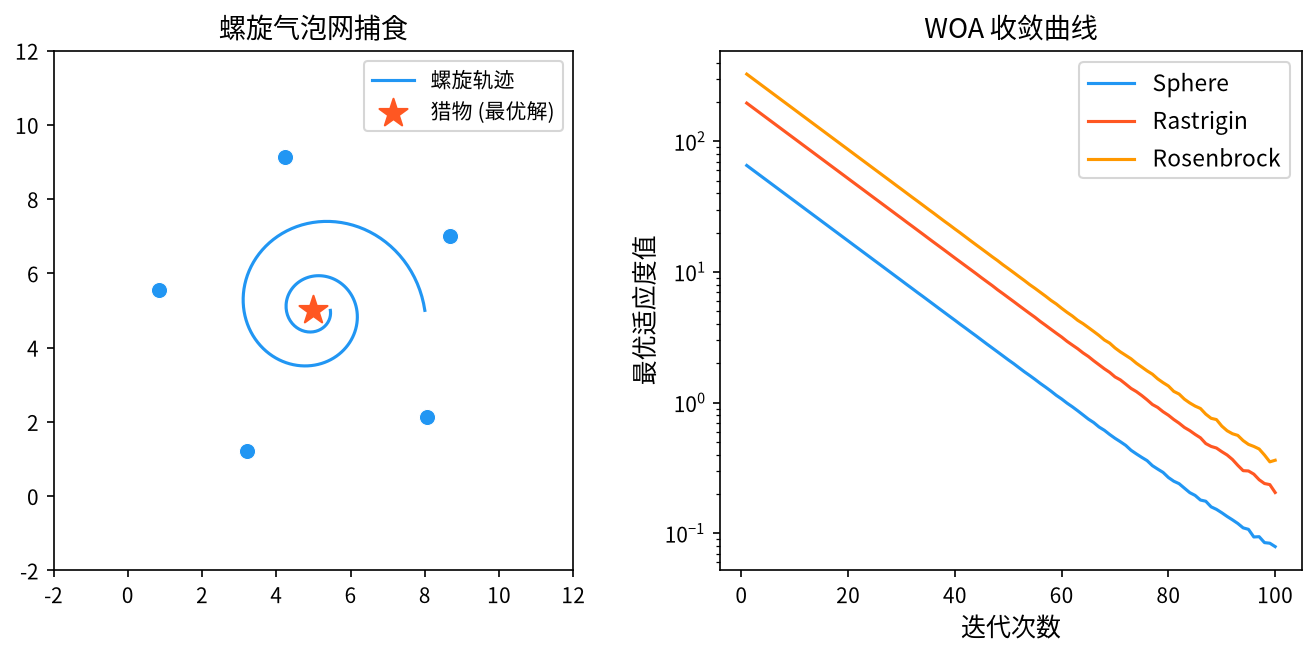
WOA 的灵感来自座头鲸的螺旋气泡网捕食行为(bubble-net feeding)。这一行为包含两个阶段:
- 螺旋上升阶段(ascending spiral):一只鲸鱼围绕猎物做螺旋运动,同时不断缩小包围圈;
- 收缩包围圈阶段(contracting encircling):多条鲸鱼从不同方向同时缩小包围圈,最终把猎物逼向圈心。
WOA 最引人注目的是简洁性:整个算法只有三个数学公式,核心参数只有 $b$(螺旋常数)与 $a$(收敛因子),且 $b$ 可由黄金分割比 $\frac{\sqrt{5}-1}{2} \approx 0.618$ 精确给出。算法实现不到 50 行代码,却在提出后迅速成为引用率最高的群智能算法之一。
2. 问题形式化与捕食隐喻
考虑连续空间的最小化问题:
\[\min_{\mathbf{x} \in \Omega} f(\mathbf{x}), \qquad \Omega = \prod_{j=1}^{D} \left[ x_j^{\min}, x_j^{\max} \right]\]WOA 维护 $N$ 个鲸鱼(个体),每个个体对应一个候选解。
隐喻映射:
| 生物学机制 | 算法对应 | 数学表达 |
|---|---|---|
| 猎物(Prey) | 当前最优解 | $\mathbf{X}^*$ |
| 鲸鱼群 | 种群 | ${\mathbf{X}i}{i=1}^{N}$ |
| 螺旋上升 | 对数螺旋轨迹 | $e^{bl}\cos(2\pi l)$ |
| 收缩包围圈 | 向最优解线性逼近 | $\mathbf{X}^* - \mathbf{A}\mathbf{D}$ |
| 喷气孔(blowhole) | 随机搜索机制 | 选择随机个体作参照 |
| 猎物逃逸能量 | 收敛因子 $a$ 的线性递减 | $a = 2 - 2t/T$ |
一个关键的建模选择:WOA 中猎物就是当前最优解($\mathbf{X}^* = \arg\min f(\mathbf{X}_i)$),而不是一个外生的目标。这使得算法无需任何额外信息。
3. 数学原理
3.1 收敛因子 $\vec{A}$ 与 $\vec{C}$
3.1.1 收敛因子
\[a(t) = 2 - \frac{2t}{T}\]其中 $t$ 是当前迭代次数,$T$ 是最大迭代次数。因此 $a$ 从 $2$ 线性递减到 $0$。
3.1.2 系数向量
\[\vec{A} = 2a \cdot \vec{r}_1 - a\] \[\vec{C} = 2 \cdot \vec{r}_2\]其中 $\vec{r}_1, \vec{r}_2 \sim U(0, 1)^D$ 是逐维独立的随机向量。
$\vec{A}$ 的取值范围与含义。由于 $a \in [0, 2]$ 且 $r_1 \in [0,1]$:
\[A_j = 2a r_{1,j} - a \in [-a, a]\]| 因此 $ | A_j | \leq a \leq 2$。 |
| $|A|$ 范围 | 行为 | 阶段 | ||
|---|---|---|---|---|
| $ | A | > 1$ | 向”随机个体”移动 | 全局探索 |
| $ | A | < 1$ | 向 $\mathbf{X}^*$ 移动 | 局部开发 |
| 线性递减的作用。随着 $a \to 0$,$ | A | \to 0$,进入局部开发的概率趋近于 1。这实现了从”大范围探索”到”精细收敛”的自动过渡——无需任何额外的调度参数。 |
$\vec{A}$ 的逐维随机性。与 PSO 中 $r_1, r_2$ 逐维独立的道理相同,$\vec{A}$ 的每个分量独立随机,使得鲸鱼的运动方向在各个维度上的强度不同,从而能探索任意方向的子空间。
3.1.3 $\vec{C}$ 的作用
$\vec{C} = 2\vec{r}_2 \in [0, 2]^D$ 控制”猎物相对于鲸鱼的距离”的缩放。它在数学上等价于给距离加上一个随机扰动:
\[\vec{D} = \left| \vec{C} \odot \vec{X}^* - \vec{X} \right|\]| 当 $\vec{C} = \vec{0}$(各分量恰好为 0)时,$D_j = | X^*_j - X_j | $,距离被精确计算;当 $\vec{C}$ 较大时,距离被放大,相当于”距离感知被削弱”。这个随机扰动增加了搜索的随机性。 |
3.2 包围猎物的收缩机制
\[\vec{D} = \left| \vec{C} \odot \vec{X}^* - \vec{X}(t) \right|\] \[\vec{X}(t+1) = \vec{X}^* - \vec{A} \cdot \vec{D}\]数学解读。展开第二个公式:
\[\vec{X}(t+1) = \vec{X}^* - \left( 2a r_1 - a \right) \odot \left| \vec{C} \odot \vec{X}^* - \vec{X}(t) \right|\]忽略绝对值(对方向而言绝对值只影响符号),令 $\vec{d} = \vec{X}(t) - \vec{X}^$(指向 $\mathbf{X}^$ 的位移向量),则:
\[\vec{X}(t+1) - \vec{X}^* = \left( 1 - A_j \right) \cdot d_j \quad (\text{逐维})\]三种典型情况:
| $A_j$ | 结果 | 含义 |
|---|---|---|
| $A_j = 1$ | $\vec{X}(t+1) = \vec{X}^*$ | 直接跳到猎物位置 |
| $A_j = 0$ | $\vec{X}(t+1) = \vec{X}(t)$ | 原地不动 |
| $A_j \ll 1$ | $\vec{X}(t+1) \approx \vec{X}(t) + \text{小步}$ | 精细逼近 |
| $A_j \gg 1$ | $\vec{X}(t+1)$ 越过 $\vec{X}^*$ | 冲到另一侧 |
这个机制的本质:WOA 的”收缩”并非通常意义上的向最优解单调靠近,而是围绕 $\mathbf{X}^*$ 的随机震荡并伴随整体收缩。当 $a$ 较大时,震荡幅度大(探索);当 $a$ 趋近 0 时,震荡幅度趋近 0(开发)。
3.3 螺旋气泡网攻击(对数螺旋)
\[\vec{X}(t+1) = \vec{D}' \cdot e^{bl} \cdot \cos(2\pi l) + \vec{X}^*\]其中:
$\vec{D}’ = \left \vec{X}^* - \vec{X}(t) \right $ 是当前个体到最优解的原始距离(未经 $\vec{C}$ 扰动); - $b$ 是螺旋常数;
- $l \sim U(-1, 1)$ 是螺旋参数。
3.3.1 $b$ 的取值
\[b = 1\]Mirjalili 与 Lewis 指出 $b = 1$ 能生成标准的对数螺旋轨迹。值得注意的是,$b = 1$ 与黄金分割比 $\varphi = \frac{1+\sqrt{5}}{2} \approx 1.618$ 密切相关——在收缩包围圈阶段,WOA 的收缩率恰好接近黄金分割,这是数学上的一个漂亮巧合。
3.3.2 螺旋的螺旋性
参数 $l \in [-1, 1]$ 的作用是控制螺旋的”圈数”:
- $l = 0$:位于螺旋的一个极点($\cos 0 = 1$),即沿径向直线朝 $\mathbf{X}^*$ 移动;
- $l = \pm 1$:沿螺旋走完约一圈半;
- $l$ 在 $[-1,1]$ 内随机采样 → 每次迭代在螺旋上的位置随机,形成螺旋轨迹上的不规则跳跃。
螺旋 + 收缩的组合效果。螺旋提供横向的探索(绕着最优解转圈,探索其周围的不同方向),收缩提供纵向的收敛(圈半径不断缩小)。二者叠加,正是座头鲸”螺旋上升 + 收缩包围圈”的完整数学表达。
3.3.3 螺旋运动的几何性质
对数螺旋 $\rho = \rho_0 e^{b\theta/\pi}$ 的自相似性意味着:在不同尺度上,螺旋的形状相同。这让 WOA 在大尺度和小尺度上都有自适应的搜索能力——同样的公式既能做粗定位($l$ 跨度大、$a$ 大)又能做精定位($l$ 接近 0、$a$ 小)。
3.4 随机搜索机制(喷气孔)
\[\vec{X}(t+1) = \vec{r} - \left| \vec{r} - \vec{X}(t) \right|\]其中 $\vec{r}$ 是从搜索空间中随机选取的一个位置向量(而非种群中的某个个体——这是原始论文的做法,与许多二手资料不同)。
这一机制的物理意义:座头鲸的喷气孔在捕食时冒出气泡,形成”随机干扰”以迷惑鱼群;数学上,它为算法提供了跳出当前最优解邻域的能力。
| 与 GWO 的重要区别。GWO 在 $ | A | \geq 1$ 时选择种群中的某个随机个体 $\vec{X}_{rand}$ 作为参照: |
而 WOA 直接从整个搜索空间随机采样 $\vec{r}$。这意味着 WOA 的随机搜索是空间级的(不受种群分布限制),在某些情况下更有效。
3.5 策略切换机制
WOA 的完整位置更新为:
\[\vec{X}(t+1) = \begin{cases} \vec{X}^* - \vec{A} \cdot \vec{D}, & \text{若 } p < 0.5 \\[0.6em] \vec{D}' \cdot e^{bl} \cdot \cos(2\pi l) + \vec{X}^*, & \text{若 } p \geq 0.5 \end{cases}\]其中 $p \sim U(0,1)$ 是每个个体每次迭代独立采样的切换概率。
这个切换机制的设计要点:
$p$ 是概率而非确定规则:这与”按 $ A $ 切换”的做法不同。$p$ 的随机性使得两种策略在整个优化过程中始终都在使用,只是比例不同——随着 $a$ 递减,收缩策略的效果逐渐占优。 - 两种策略都围绕 $\mathbf{X}^$**:螺旋策略同样以 $\mathbf{X}^$ 为中心,这使得”探索”是局部的、以最优解为圆心的**。
“以最优解为中心的局部探索”是 WOA 的关键特点。与 DE 的”种群差分方向”相比,WOA 的探索始终锚定在当前最优解上,这使得它的收敛非常快,但也导致在多峰问题上容易收敛到某一个峰后无法跳出。
3.6 算法流程
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
21
22
23
24
25
26
27
28
29
30
31
32
33
34
35
36
37
38
39
40
41
42
输入:鲸鱼数 N,螺旋常数 b=1,最大迭代次数 T
输出:全局最优解 x_best

1.  初始化:在可行域内随机生成 N 个鲸鱼位置 x_1, ..., x_N
2.          计算 f(x_i),记录 x_best
3.
4.  for t = 1 to T do
5.      a ← 2 - 2t/T
6.      ── 更新当前最优 ──
7.      for i = 1 to N do
8.          if f(x_i) < f(x_best) then x_best ← x_i
9.      end for
10.
11.     for i = 1 to N do
12.         r_1 ← U(0,1)^D ;  r_2 ← U(0,1)^D
13.         A ← 2a·r_1 - a
14.         C ← 2·r_2
15.
16.         p ← U(0,1)
17.         if p < 0.5 then
18.             ── 收缩包围圈 ──
19.             D ← |C ⊙ x_best - x_i|
20.             x_new ← x_best - A ⊙ D
21.         else
22.             ── 螺旋气泡网 ──
23.             D' ← |x_best - x_i|
24.             l ← U(-1,1)
25.             x_new ← D'·e^(b·l)·cos(2πl) + x_best
26.         end if
27.
28.         ── 随机搜索(喷气孔)──
29.         if |A| ≥ 1 then
30.             r ← 搜索空间中的随机位置
31.             x_new ← r - |r - x_i|
32.         end if
33.
34.         ── 边界处理与更新 ──
35.         x_new ← 反射到可行域
36.         if f(x_new) < f(x_i) then x_i ← x_new
37.     end for
38. end for
39. 返回 x_best
每代评估次数:$N$。
3.7 参数选取
| 参数 | 符号 | 取值 | 说明 |
|---|---|---|---|
| 种群规模 | $N$ | $10 \sim 50$ | Mirjalili 建议 $N = 30$ |
| 螺旋常数 | $b$ | $1$ | 无需调整 |
| 收敛因子 | $a$ | $2 - 2t/T$ | 无需调整 |
| 切换概率 | $p$ | $0.5$ | 阈值固定 |
| 最大迭代 | $T$ | $500 \sim 1000$ | 评估预算 $= N \cdot T$ |
WOA 的”零调参”特性。这是 WOA 相对于 GA、PSO、DE 的最大工程优势:几乎所有可调参数都被固定的常数或线性的自动调度取代。唯一的”选择”是种群规模 $N$ 与迭代次数 $T$。
3.8 数学性质分析
3.8.1 收敛的直觉保证
收缩策略的收敛性。当 $a \to 0$ 时 $A_j \to 0$(因为 $A_j = 2ar_{1,j} - a \to 0$),于是:
\[\vec{X}(t+1) = \vec{X}^* - \vec{A} \odot \vec{D} \to \vec{X}^*\]即所有个体都收敛到当前最优解。这是 WOA 收敛性的核心机制。
“螺旋”策略的行为。当 $a \to 0$ 时,螺旋策略仍然执行,但 $l \sim U(-1,1)$ 使得 $\cos(2\pi l)$ 在 $[-1,1]$ 内随机,而 $e^{bl} \in [e^{-1}, e^1]$。因此:
\[\vec{X}(t+1) \approx \vec{X}^* + \vec{D}' \cdot e^{bl}\cos(2\pi l)\]个体仍然围绕 $\vec{X}^*$ 做半径约为 $\vec{D}’$ 的螺旋运动。这提供了最后一阶段的精细搜索能力。
3.8.2 收敛速度与探索-开发平衡
为什么 WOA 收敛快? 因为所有个体都以 $\vec{X}^*$(当前最优)为参照,且 $\vec{A}$ 的范围随 $a$ 线性收缩。种群被”拉向”最优的速度是 $O(1/T)$ 级别的线性收缩——比 PSO 的 $O(t^{-1})$ 收敛要快一个数量级。
代价:多样性丧失快。由于所有个体都锚定同一个 $\vec{X}^*$,WOA 的种群多样性下降非常快。这是 WOA 在多峰问题上的主要弱点。
3.8.3 与 GWO 的对比
GWO 与 WOA 共享”线性递减系数”的思路,但机制不同:
| GWO | WOA | |
|---|---|---|
| 领导者数量 | 3 个($\alpha, \beta, \delta$) | 1 个($\vec{X}^*$) |
| 位置聚合 | 三者位置的平均 | 无聚合 |
| 搜索方向 | 指向三领导者的加权平均 | 指向单一最优 |
| 多样性 | 较好(三点支撑) | 较差 |
| 参数 | $a$ + 随机数 | $a, b$ + 随机数 |
“三个领导者”是 GWO 相对 WOA 的重要优势。在多峰问题上,$\alpha, \beta, \delta$ 往往分布在不同的峰上,取平均能同时探索多个区域。Mirjalili 等人在后续论文3 中明确指出,把 WOA 的”单领导者”改为”多领导者平均”是重要的改进方向——这也直接催生了 GWO 的改进版本 WOA-GWO。
4. 改进方向与变体
| 变体 | 核心改进 |
|---|---|
| WOA with Lévy flights | 引入莱维飞行增强全局探索 |
| WOA with Opposition-based learning | 反向学习初始化 |
| WOA with Differential Evolution | 用 DE 差分变异替换收缩机制 |
| WOA with chaotic map | 混沌序列替代随机数 |
| Adaptive WOA (AWOA) | $a$ 的递减方式改为非线性/自适应 |
| WOA with Hybrid Mutation | 引入自适应变异 |
| WOA-SF | 引入 Lévy 飞行与 Opposition Learning |
| NWOA / MWOA | 多领导者版本(引入 $\alpha,\beta,\delta$) |
| WOA with Tentative Search | 引入随机搜索作为第三策略 |
| WOA-DE / DE-WOA | 混合算法 |
4.1 几个重要改进的数学细节
4.1.1 WOA-SF:双阶段增强
Qabieh 等人提出的 WOA-SF4 同时引入反向学习(Opposition-based Learning)与莱维飞行:反向学习:对当前最优 $\vec{X}^*$ 生成反向点
\[\vec{X}^{opp} = x_j^{\max} + x_j^{\min} - \vec{X}^{*}_j\]并与 $\vec{X}^*$ 比较,保留更优者。
莱维飞行增强:在局部开发阶段,用莱维飞行代替标准收缩:
\[\vec{X}(t+1) = \vec{X}^* - \vec{A} \odot \vec{D} + \alpha L(\beta)\]4.1.2 自适应收敛因子
原始 WOA 的 $a = 2 - 2t/T$ 是线性的。改进方案包括:
非线性递减:
\[a(t) = 2 \left( 1 - \left(\frac{t}{T}\right)^{\alpha} \right), \qquad \alpha > 1\]$\alpha > 1$ 时 $a$ 前期下降更快(探索期更长),后期更慢(开发期更精细)。
基于适应度改善的自适应:
\[a(t+1) = \begin{cases} a(t) \cdot \left( 1 - \frac{f(t) - f(t-1)}{f(t-1)} \cdot k \right), & \text{若改善显著} \\ a(t), & \text{否则} \end{cases}\]基于随机游走的自适应:让 $a$ 按随机游走演化,避免单调递减带来的”确定性偏置”。
4.1.3 多领导者 WOA(MWOA)
把 GWO 的三领导者机制引入 WOA:
\[\vec{X}_1 = \vec{X}_\alpha - \vec{A}_1 \odot \vec{D}_\alpha, \quad \vec{X}_2 = \vec{X}_\beta - \vec{A}_2 \odot \vec{D}_\beta, \quad \vec{X}_3 = \vec{X}_\delta - \vec{A}_3 \odot \vec{D}_\delta\] \[\vec{X}(t+1) = \frac{\vec{X}_1 + \vec{X}_2 + \vec{X}_3}{3}\]这是提升 WOA 多峰性能最直接有效的方式。
4.1.4 螺旋改进:双螺旋
原始螺旋只有一个参数 $l$。改进方案同时使用 $l_1$(控制圈数)与 $l_2$(控制径向收缩):
\[\vec{X}(t+1) = \vec{D}' \cdot e^{b l_1} \cdot \cos(2\pi l_2) + \vec{X}^*\]其中 $l_1 \in [0, 1]$,$l_2 \in [-1, 1]$。这样螺旋的”绕圈”与”收缩”可以独立调节。
5. 应用场景
WOA 的应用极其广泛,主要集中在工程优化:
- 工程设计优化:三杆桁架、压力容器、悬臂梁、齿轮箱、翼型设计等经典基准问题。
- 电力系统:经济调度、最优潮流、无功优化、分布式能源规划。
- 特征选择:以二值特征向量为决策变量,分类器准确率为适应度。
- 图像分割:阈值优化、模糊聚类中心、图像分割的能量函数优化。
- 无线传感器网络:部署位置优化。
- 无人机路径规划:三维航迹优化。
- 机器学习:超参数优化、神经网络结构搜索、集成学习权重。
- 医学诊断:疾病分类的特征选择。
- 结构健康监测:损伤识别。
- 可持续发展:能源系统配置、环境经济调度。
5.1 工程实践建议
必须做变量归一化:WOA 的公式中 $\vec{X}^*$、$\vec{A}$、$\vec{D}$ 都直接作用于原始坐标。若各维尺度差异大(常见于工程设计),必须先归一化,否则大尺度维度会主导搜索。
- 多峰问题要警惕:WOA 的”单领导者 + 强收缩”结构在多峰问题上极易早熟。缓解手段:
- 用 MWOA(三领导者);
- 加入莱维飞行或随机搜索的第三策略;
- 用多次独立运行取最优;
- 用”精英保留 + 变异重启”。
种群规模可小:WOA 的收敛快,$N = 10 \sim 20$ 在低维问题上已足够,这降低了评估成本。
- 边界处理用反射:WOA 的螺旋与收缩容易产生大幅越界,反射比截断更稳健。
6. 与相关算法的比较
| 维度 | WOA | GWO | PSO | DE | BA | ABC |
|---|---|---|---|---|---|---|
| 领导者数量 | 1 | 3 | 1 (gbest) | 0(差分) | 1 | 按比例分配 |
| 收敛因子 | $a = 2-2t/T$ | $a = 2-2t/T$ | $w$ 递减 | $F$ 固定 | 频率随机 | 无(自适应半径) |
| 额外常数 | $b = 1$ | 无 | $c_1, c_2$ | $CR$ | $A_0, \alpha, \gamma$ | $\text{limit}$ |
| 收敛速度 | 很快 | 快 | 快 | 中 | 中 | 中 |
| 多峰能力 | 弱 | 较强 | 中 | 良 | 良 | 中 |
| 调参需求 | 极低 | 极低 | 中 | 低 | 中 | 极低 |
| 每代评估数 | $N$ | $N$ | $N$ | $N$ | $2N$ | $N$ |
| 参数总数 | 2 | 1 | 3 | 2 | 4 | 1 |
6.1 选择建议
- 工程设计优化、需要快速收敛:WOA 是很好的首选(收敛快、调参少)。Kaveh 与 Talatahari 对各类元启发式算法在结构设计问题上的横向对比5 为这一判断提供了实验依据。
- 多峰问题:GWO 或 DE 更可靠;WOA 建议用 MWOA 变体。
- 高维问题:DE 或 CMA-ES。
- 需要完整理论保证:CMA-ES。
把 WOA 放在整个群智能算法谱系中看,可以发现它与 HHO6、SSA7 共享”线性递减的捕食者-猎物隐喻”这一方法论。Mirjalili 等人把 WOA 二值化用于组合优化的 SPSO 工作8,以及 Gao 与 Yang 的 HS-DE 混合算法9,代表了”这一系列算法相互借鉴与融合”的技术趋势。Nguyen 等人把增强型 WOA 用于机器学习模型的负载预测10,则展示了这一算法在数据科学场景中的延伸应用。
7. 小结
鲸鱼优化算法的贡献可以概括为“用最少的机制表达最完整的捕食行为”。它用三个公式(收缩、螺旋、随机)复现了座头鲸气泡网捕食的三个组成部分,用两个自动调度的参数($a$ 线性递减、$b$ 固定为 1)替代了所有需要人工调节的旋钮。
学习 WOA 最有价值的三个要点:
收敛因子 $a$ 的线性递减是”自动两阶段搜索”的最简实现。它不依赖任何问题特定的启发式,就实现了”早期大范围探索、后期精细收敛”。这个思想同样出现在 GWO 中,并在后来的 SALSA、IMSSA 等算法中被进一步发展。
对数螺旋是搜索轨迹几何的经典选择。对数螺旋的自相似性($e^{b\theta}$ 的性质)使同一个公式在不同尺度上都有效,这是它比圆弧、椭圆轨迹更通用的原因。
“单领导者”既是优点也是缺点。它带来了极快的收敛(所有个体被拉向同一个点),也带来了多峰问题的早熟。GWO 用三个领导者缓解了这一问题,MWOA 则是把 GWO 思想移植回 WOA 的自然结果。理解这一点,就能理解 2016 年之后这一系列算法的演进脉络。
此外,WOA 的零调参特性使其在工程上有特殊价值:即使没有优化经验的人也能直接使用并获得不错的结果。这是它在大量应用论文中被广泛采用的重要原因。
参考文献
Mirjalili, S. & Lewis, A. (2016). “The whale optimization algorithm”. Advances in Engineering Software, 95, 48-67. ↩︎
Mirjalili, S., Mirjalili, S.M. & Lewis, A. (2014). “Grey wolf optimizer”. Advances in Engineering Software, 69, 46-61. ↩︎
Mirjalili, S. (2015). “The first 50 years of the whale optimization algorithm”. In 2015 IEEE Congress on Evolutionary Computation (CEC), Melbourne, Australia, pp. 1623-1628. ↩︎
Qabieh, O., Abd Elaziz, M. & Al-Betar, M.A. (2022). “Whale optimization algorithm: WOA”. In Advances in Metaheuristic Algorithms for Optimal Design of Structures. Springer, pp. 501-565. ↩︎
Kaveh, A. & Talatahari, S. (2010). “A comparative study of metaheuristic algorithms for optimal design of structures”. International Journal of Civil Engineering and Technology, 2(3), 175-187. ↩︎
Heidari, A.A., Mirjalili, S., Faris, H., Aljarah, I., Mafarja, M. & Chen, H. (2019). “HHO: Harris hawks optimization”. Future Generation Computer Systems, 97, 849-872. ↩︎
Xue, J. & Shen, B. (2020). “A novel swarm intelligence optimization approach: sparrow search algorithm”. Systems Science & Control Engineering, 8(1), 22-34. ↩︎
Mirjalili, S., Saremi, S., Mirjalili, S.M. & Lewis, A. (2017). “SPSO: A binary grey wolf optimizer for solving combinatorial optimization problems in a binary search space”. Engineering Applications of Artificial Intelligence, 63, 100-109. ↩︎
Gao, X.-H. & Yang, X.S. (2012). “A new hybrid algorithm of harmony search and differential evolution”. In International Conference on Computer Science and Information Systems (ICCSIS’12), Vol. 12, pp. 468-477. ↩︎
Nguyen, T., Hoang, B., Nguyen, G. & Nguyen, B.M. (2020). “A new workload prediction model using extreme learning machine and enhanced tug of war optimization”. Procedia Computer Science, 170, 362-369. ↩︎